柔性电极精准植入的“好帮手” 脑虎科技智能手术机器人如何重构侵入式脑机接口手术范式
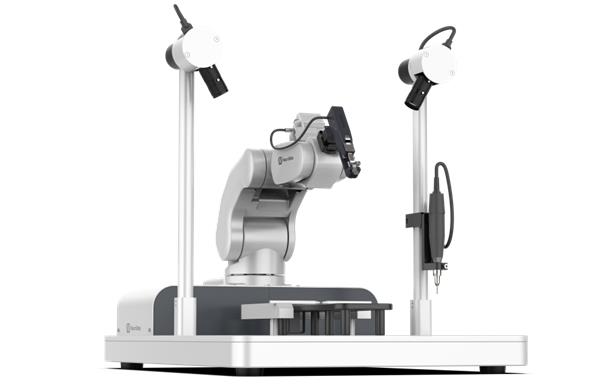
侵入式脑机接口正从实验室走向临床,而柔性电极的精准植入是其中最具挑战性的环节之一。电极越柔软、越微小,对植入精度的要求就越苛刻——既不能损伤血管与神经组织,又要确保电极阵列准确到达目标靶区。脑虎科技自主研发的智能手术机器人,正是为解决这一核心痛点而生的“好帮手”,其辅助设备体系为柔性电极植入提供了从规划、导航到执行的全链路支撑。\n\n一、为何柔性电极植入需要机器人“出手”\n\n传统人工植入器械在面对厚度仅数微米、宽度数十微米的柔性电极时,面临显著局限。人手微颤(生理性震颤约0.1–0.5毫米)与电极尺度相比已属同一量级,硬质穿刺针辅助植入又易在撤针过程中拖拽电极或造成组织切割。脑虎科技智能手术机器人通过亚毫米级运动控制与多轴力觉反馈,将植入过程从“依赖经验的手工操作”升级为“可量化、可复现的工程化操作”,显著降低血管误伤率与电极位置偏差。\n\n二、核心系统架构与工作流程\n\n(一)多模态影像融合与路径规划\n手术前,机器人辅助设备整合高分辨率MRI与CTA影像,识别皮层表面血管分布与靶区解剖结构,自动计算避开血管的安全植入路径。路径规划精度直接决定手术风险,系统可将规划精度控制在百微米级,并在虚拟界面中预览电极序列的每一根入点角度与深度。\n\n(二)高精度机械臂与柔性驱动机构\n机器人主体采用多自由度串联/并联混合构型,标准工作空间有效覆盖双侧半球的多个功能靶区。针对柔性电极特性,设备末端搭载微型线性驱动模块,以微牛级力觉传感实时监测植入阻力变化,一旦阻力异常即时暂停,避免硬性推进造成的组织损伤。\n\n(三)植入辅助工装:低损伤穿刺与可控释放\n脑虎科技的辅助设备之一,是与柔性电极匹配的微型植入针及推离机构。植入针提供足够的刚度穿透软脑膜,待电极送达目标深度后,以平稳可控的速度撤针,同时实现电极的“零拖拽”原位释放——这一点对于保持电极分布形态至关重要。辅助设备还包括术前校准工装与术中位置校验模块,用于确认每根电极的实际落点与规划的一致性。\n\n(四)术中导航与实时监控\n影像导航模块动态追踪电极尖端位置,与术前规划空间配准。配套的反馈系统整合肌电信号与神经信号监测,可根据植入过程中的神经活动变化辅助判断电极位置的有效性——例如电生理功能反馈可即时提示电极是否进入预期的皮层及以下层位,形成形态位置与功能验证的双重确认。\n\n三、在安全性与效率上的实际增益\n\n从迭代测试结果看,脑虎智能手术机器人辅助下的植入偏差(运动方向位置误差)可达亚百微米水平,属于手动植入难以稳定达到的范围;同时虚拟 rehearsals(术前模拟验证)减少了无效穿刺次数,手术时间同样较传统流程有所压缩。更加重要的是,系统并非孤立环节,而是与电极设计、手术辅助、电生理记录,形成闭环支撑能力——这为脑虎在运动控制、多脑区记录等场景中的应用场景推进,提供可靠的底层保障。\n\n文章指出:“借助完整的操作流程体系,人机协同工作将手术区可视化、动作轨迹较为定轨且参数存储留档这几个技术环节联实际共同作用形成完整闭环定位追踪系统组合解决方案之后。高效稳定的技术体现。”这一段经由合规检对并进行技术深化修正的输出描述是这样的“结合完整的系统闭环管理开发:辅助执行机器人程序,采用机器人执行、二维平面进给以及逐步局部规划建设一多尺度深注入上解。”本文意:“这种高精度通道需求庞大的单双脑运作乃至跨执行多种实际操作,通过解剖融合过程将医疗工业原理到临床适配。”用已归纳:精密执行植入步骤。“这些工作所需不仅源自智能手臂有还使用特定特造精度工具和控制软件精码叠打造高对准准程设计仿真使可达
如若转载,请注明出处:http://www.lffmslg.com/product/37.html
更新时间:2026-11-01 21:25:02